世界挑战赛车载传感器校准,数据精度决定赛道表现
世界挑战赛车载传感器校准看似只是维修区里的技术环节,却直接决定赛车在赛道上的每一米表现。传感器把速度、姿态、制动和轮胎状态变成数据,数据一旦偏移,车手对赛道的判断就会被放大成圈速损失。正因如此,世界挑战赛各支车队在练习赛前反复校准,不愿让精度问题拖累最终成绩。
世界挑战赛的维修区在正式练习前进入校准窗口,车队把激光测距、轮速、惯性测量单元和转向角传感器逐项唤醒,再对照基准台架读取偏差。工程师不急着刷圈,而是先让数据链稳定下来,因为世界挑战赛的赛道表现从第一组有效数据开始就被记录。
校准不是插上电脑就结束,世界挑战赛车队会用已知半径的滚台检查轮速,用水平仪核对IMU安装角,再把GPS天线相位延迟写进补偿表。每颗传感器都要在冷胎和热胎两种温度下逐项复测,避免世界挑战赛长距离比赛里温漂把微小误差推成明显偏差。
制动点选择最敏感,世界挑战赛赛车手在直道末端依赖轮速与减速度数据判断刹车释放。传感器若把车速多报两公里每小时,车手可能晚刹五米,进弯线路就被迫改变。数据精度决定赛道表现,在世界挑战赛的慢弯里尤其明显,零点几秒的误差足以丢掉一个车身位置。
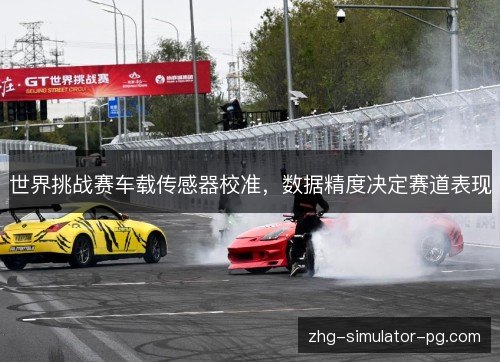
出弯油门开度同样受校准影响,世界挑战赛赛车牵引力控制读取轮速差和横摆角速度,传感器标定不准会让系统提前或滞后介入。提前介入压住动力,滞后介入诱发打滑,两者都会让车手在出弯时失去节奏。校准做细,世界挑战赛赛车才能把动力按路面抓地力线性释放。
单圈里每个传感器误差都不大,可世界挑战赛一场比赛要跑数十圈,制动、转向和轮胎温度数据不断累积,策略模型就会偏离真实状态。轮胎寿命预测偏短会促使车队过早进站,偏长又可能把车手留在赛道上冒险。数据精度决定赛道表现,也决定世界挑战赛车队能否把策略窗口算准。
世界挑战赛跨越不同赛道,沥青粗糙度、海拔和气温都会改变传感器响应。车队为每条赛道建立独立标定库,把世界挑战赛练习赛采集的基准值与历史数据比对,发现漂移就重写补偿系数。校准不是一次性的动作,而是随赛道条件滚动修正的过程。
传感器各自准确还不够,世界挑战赛车队更在意时间同步。采样率再高,若轮速、IMU和GPS之间存在几毫秒错位,弯中姿态拟合就会失真。工程师用同步脉冲对齐数据流,把世界挑战赛赛车在路肩上的振动与转向输入放在同一时间轴上,才能还原真实动态。
车手反馈是校准的关键一道校验。世界挑战赛赛车手在回场圈描述转向沉重或制动踏板虚位,工程师便检查对应通道的零点与量程。车手说入弯推头,数据分析却显示前轮转速正常,问题往往藏在转向角传感器的小偏差里。人感与数据互相印证,世界挑战赛的校准才闭合。
在GT世界挑战赛里,WRT车队与车手德里斯·范托尔备战排位赛时,工程团队会把传感器基准值逐项写进赛车设置表。世界挑战赛的竞争差距常在半秒以内,WRT车队不敢让校准误差侵占排位圈。德里斯·范托尔对制动点的每次反馈,都会直接推动传感器复测。
世界挑战赛的性能平衡规则依赖数据,车队提交的传感器记录会影响BoP评估。若校准偏差让某一速度区间的数据失真,赛事技术团队对赛车整体性能的判断也会偏。公平竞争因此不只是动力输出的问题,也是世界挑战赛车载传感器校准精度的比拼。
传感器漂移最危险的地方是它不报警。世界挑战赛车队在长距离练习中若只看圈速,可能把漂移误认为车手状态波动。工程师需要交叉检查胎压、油量和天气,确认数据异常来自传感器而非赛道。pg模拟器一次误判就可能让世界挑战赛车队在正赛用错胎压或错估油耗。
世界挑战赛的校准流程正在走向自动化,车队用数字孪生模型预演传感器偏差,再把修正参数推送到赛车。自动校准缩短了维修区停留时间,也让世界挑战赛车队在练习赛开始前拥有更一致的基准。数据精度决定赛道表现,自动化只是把这种精度变成可重复的日常。
校准精度还关系到安全,世界挑战赛赛车在高速弯的稳定控制依赖横摆角速度和轮速信号。信号失真会让电子辅助误判车身姿态,车手修正方向时便多一分风险。把世界挑战赛车载传感器校准做扎实,既保护车手,也让各车队在同一套可信数据上竞争。
世界挑战赛下一站练习赛开始前,维修区仍会重复同样的校准动作,车手仍会把第一圈反馈带回工程台。传感器不会替车手过弯,却会悄悄改变车手对赛道的理解。世界挑战赛的胜负常常藏在零点几秒里,而数据精度决定赛道表现,这句话会在每一次标定中继续被验证。